
【開催報告】展示会「秋田県立大学の目指すクマ対策―クマとの共生を目指す技術開発の現状―」
クマとの共生を目指す先端技術開発の最前線
― AI・IoT・GIS・ロボティクスを活用した最新研究成果・プロトタイプを公開 ―
近年、秋田県内をはじめとする地域でクマの出没や人身被害が相次ぎ、住民生活の安全確保や里山環境の維持が喫緊の社会課題となっています。本学では従来の対策にとどまらず、最先端テクノロジーを活用した新たな解決策を生み出すため、全学的な「Bear-Tech Solution コンテスト」の実施や「学長プロジェクト研究」の採択を通じて研究開発を進めてまいりました。
本展示会は、「クマを知ることが共生への第一歩」というコンセプトのもと、AI・IoT・GIS・ロボティクス・モビリティなどを駆使した6つの最新研究成果やプロトタイプを一堂に集めて公開したものです。当日は自治体・企業・報道関係者・地域住民の皆様に多数ご来場いただき、活発な意見交換が行われました。
研究発表およびプロトタイプ展示
会場では、ポスター発表に加えて動くロボットや変形モビリティ、各種センサー装置などのプロトタイプが展示され、来場者の大きな注目を集めました。これらは社会課題の解決に寄与する技術として期待されています。1. 光ファイバーセンシングによる野生動物接近検知(プロジェクトENF)
[発表者]システム科学技術学部 機械工学科 教授 合谷 賢治
本研究は、人里を取り囲む既存の柵やガードレールなどのインフラを活用し、野生動物の侵入や接近を広範囲かつシームレスに感知するシステムの確立を目指しています。「環境神経ファイバー(ENF)」と名付けられたこの構想は、光ファイバーを「環境の神経」に見立てる技術です。光ファイバー内を伝わる光の散乱(ブリルアン散乱等)を利用して全線の振動や歪みを捉える「神経幹(分布型センシング)」と、レーザー加工で微細構造を形成したFBG(ファイバー・ブラッグ・グレーティング)により特定地点を高精度に計測する「神経節(局所型センシング)」という2つの技術を融合させています。センサー部に直接通電する必要がないため、軽量かつ省電力で悪環境下の屋外にも柔軟に敷設できる点が強みです。現在は加工の自動化と原理検証を完了し、実際の柵や外壁への設置手法の検討、および遠隔モニタリング基盤の構築を進めています。会場では、実際の光の変化を体験できる実機構成のデモ展示が行われました。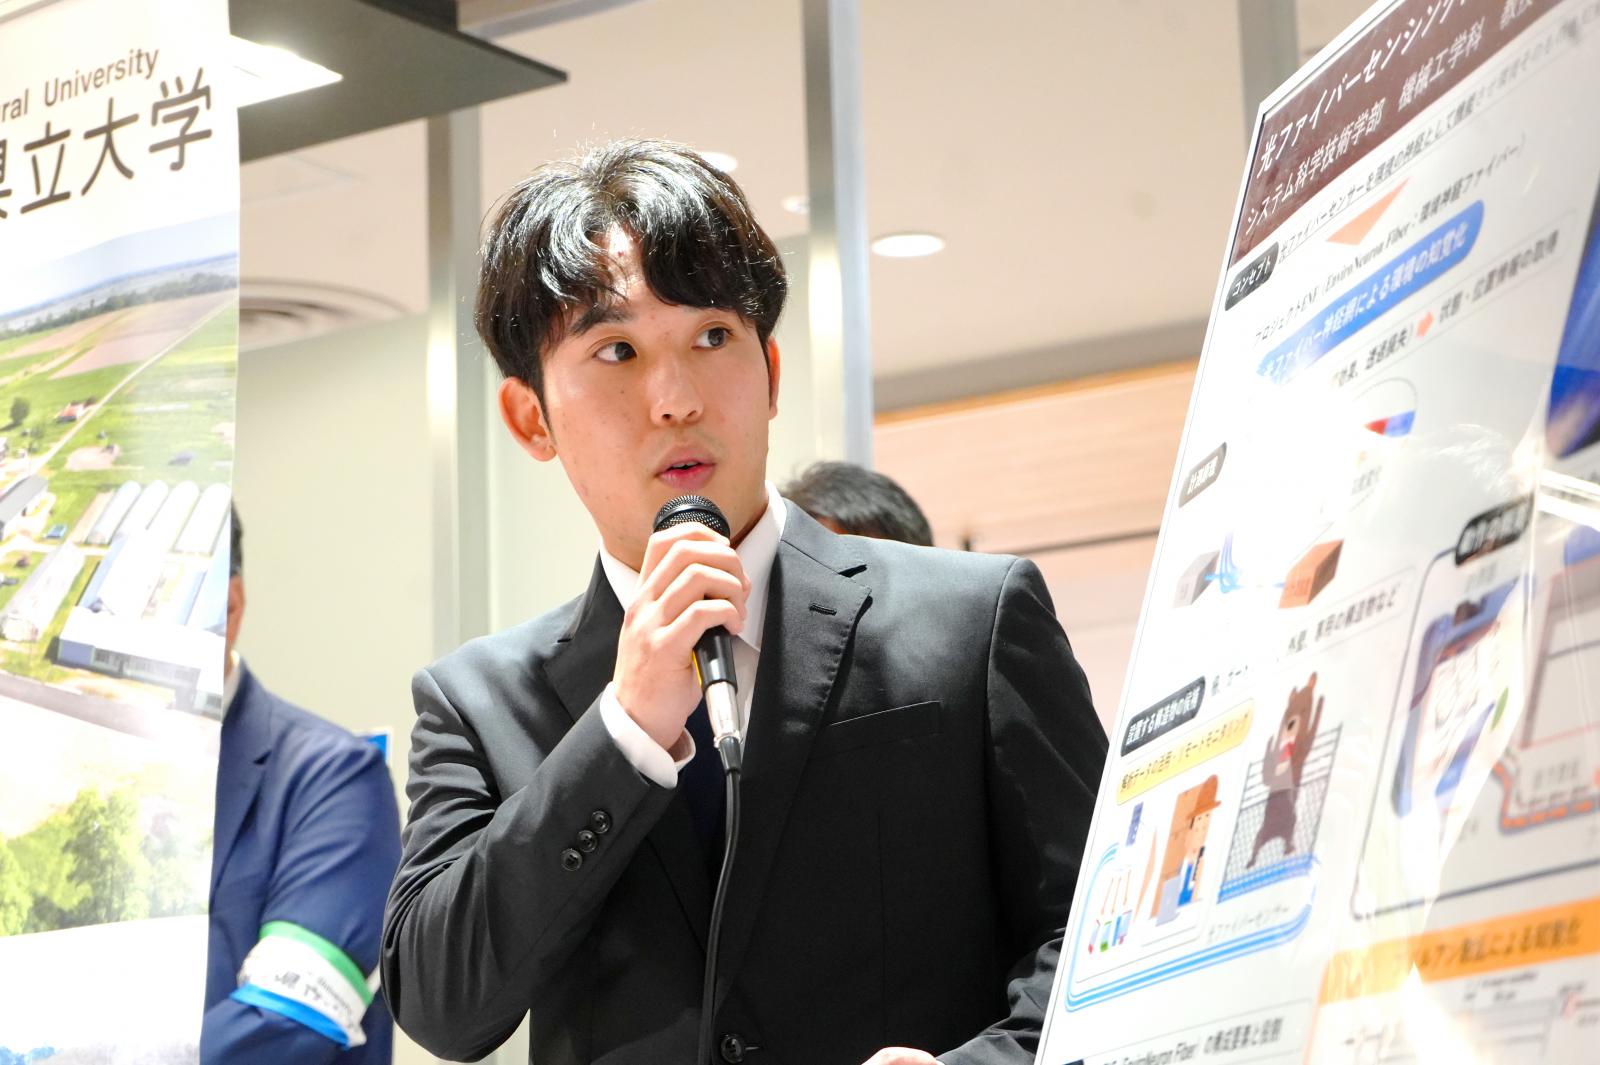
2. クマ目撃情報を用いた重点警戒エリアの生成(KumaRisk)
[発表者]システム科学技術学部 情報工学科 教授 堂坂 浩二
秋田県の出没情報マップ「クマダス」は過去の出没点を示すものの、「次の7日間にどこを重点警戒すべきか」という面的な予測情報は提供されません。本研究は、地域住民や自治体が先回りして防犯・予防策を講じるための意思決定支援を目的としています。技術的アプローチとして、秋田県全域を約1km四方の格子(メッシュ)に分割し、過去60日間の目撃実績を集計。「目撃点の周辺格子も警戒すべきである」という直感を数理モデル化した「空間平滑化法」(対象格子と周囲8格子の平均値を複数回畳み込んで警戒スコアを算出する手法)を独自開発しました。2022年〜2026年の実データを用いた評価では、警戒対象の面積上限を県全体の30%に絞り込んだ条件において、従来の過去目撃件数順の手法に比べ、次の7日間の出没捕捉率が大幅に向上しました。当日はGoogleクラウド上でリアルタイム動作する実機デモを公開しており、今後は森林縁・河川・道路といった地理情報の統合を進めてさらなる精度向上を図ります。
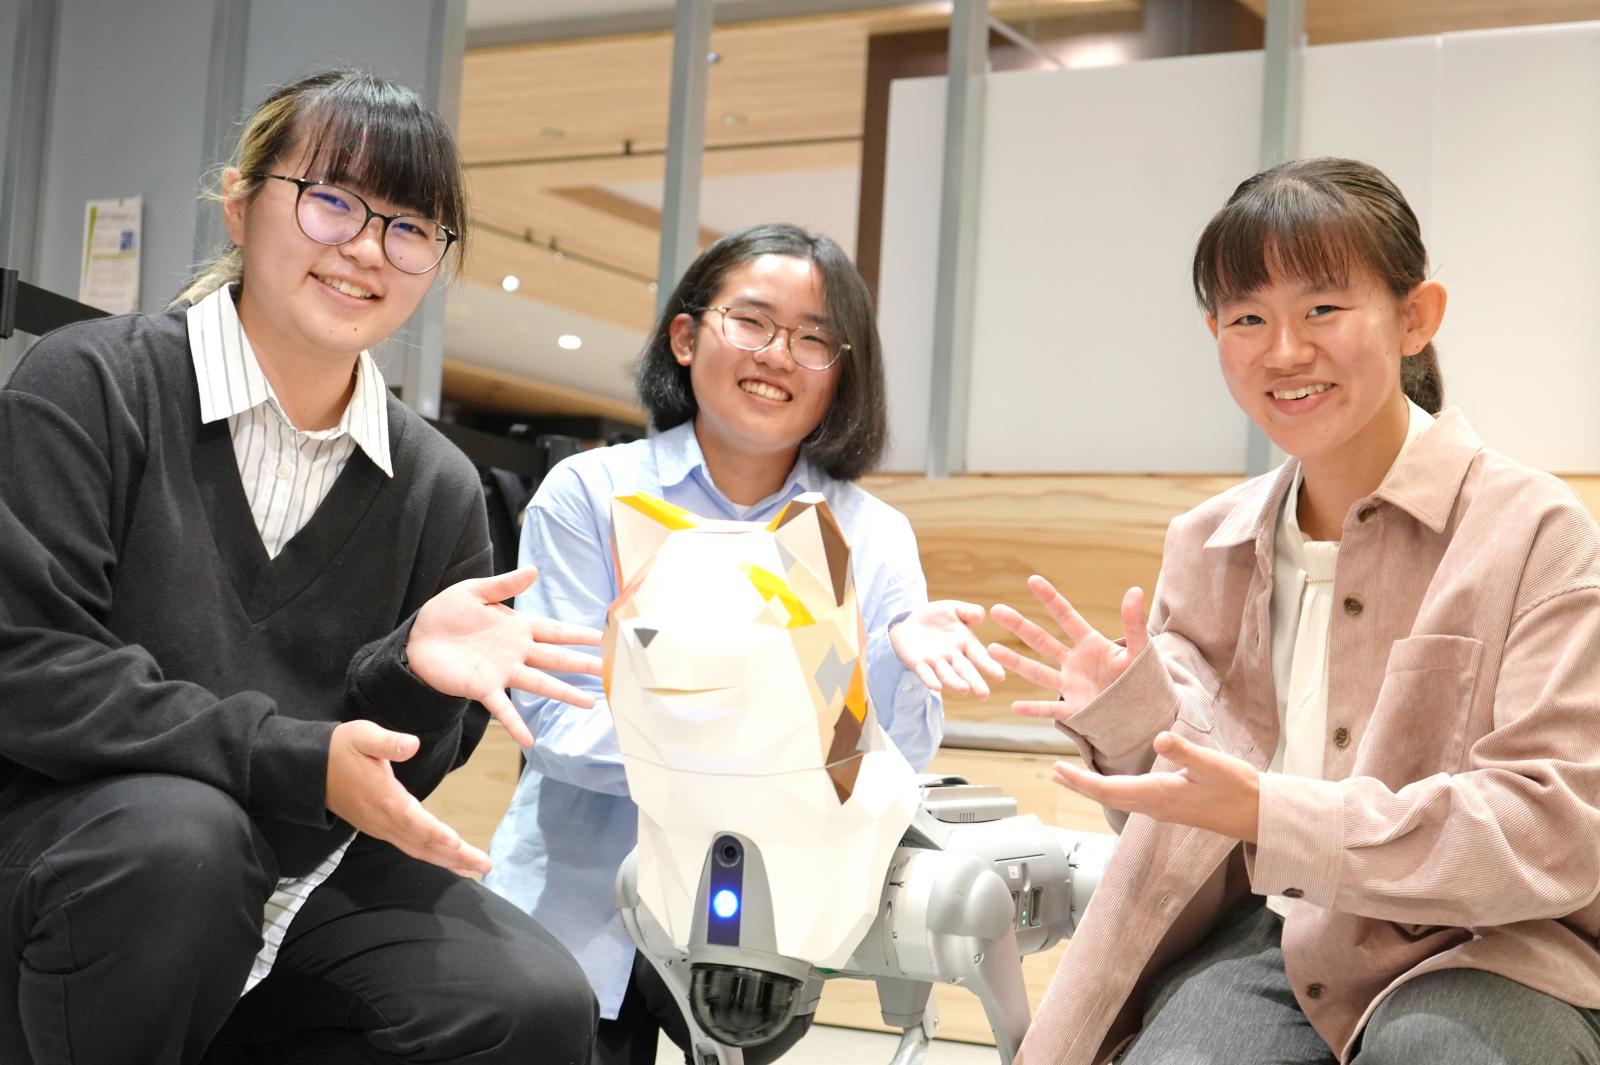
3. 自律型4足歩行ロボット MATAGIロイド犬「ハッチャン」
[発表者]地研 BEAR Buster Projectチーム
[技術開発]システム科学技術学部 知能メカトロニクス学科 准教授 伊藤 亮、助教 山内 悠
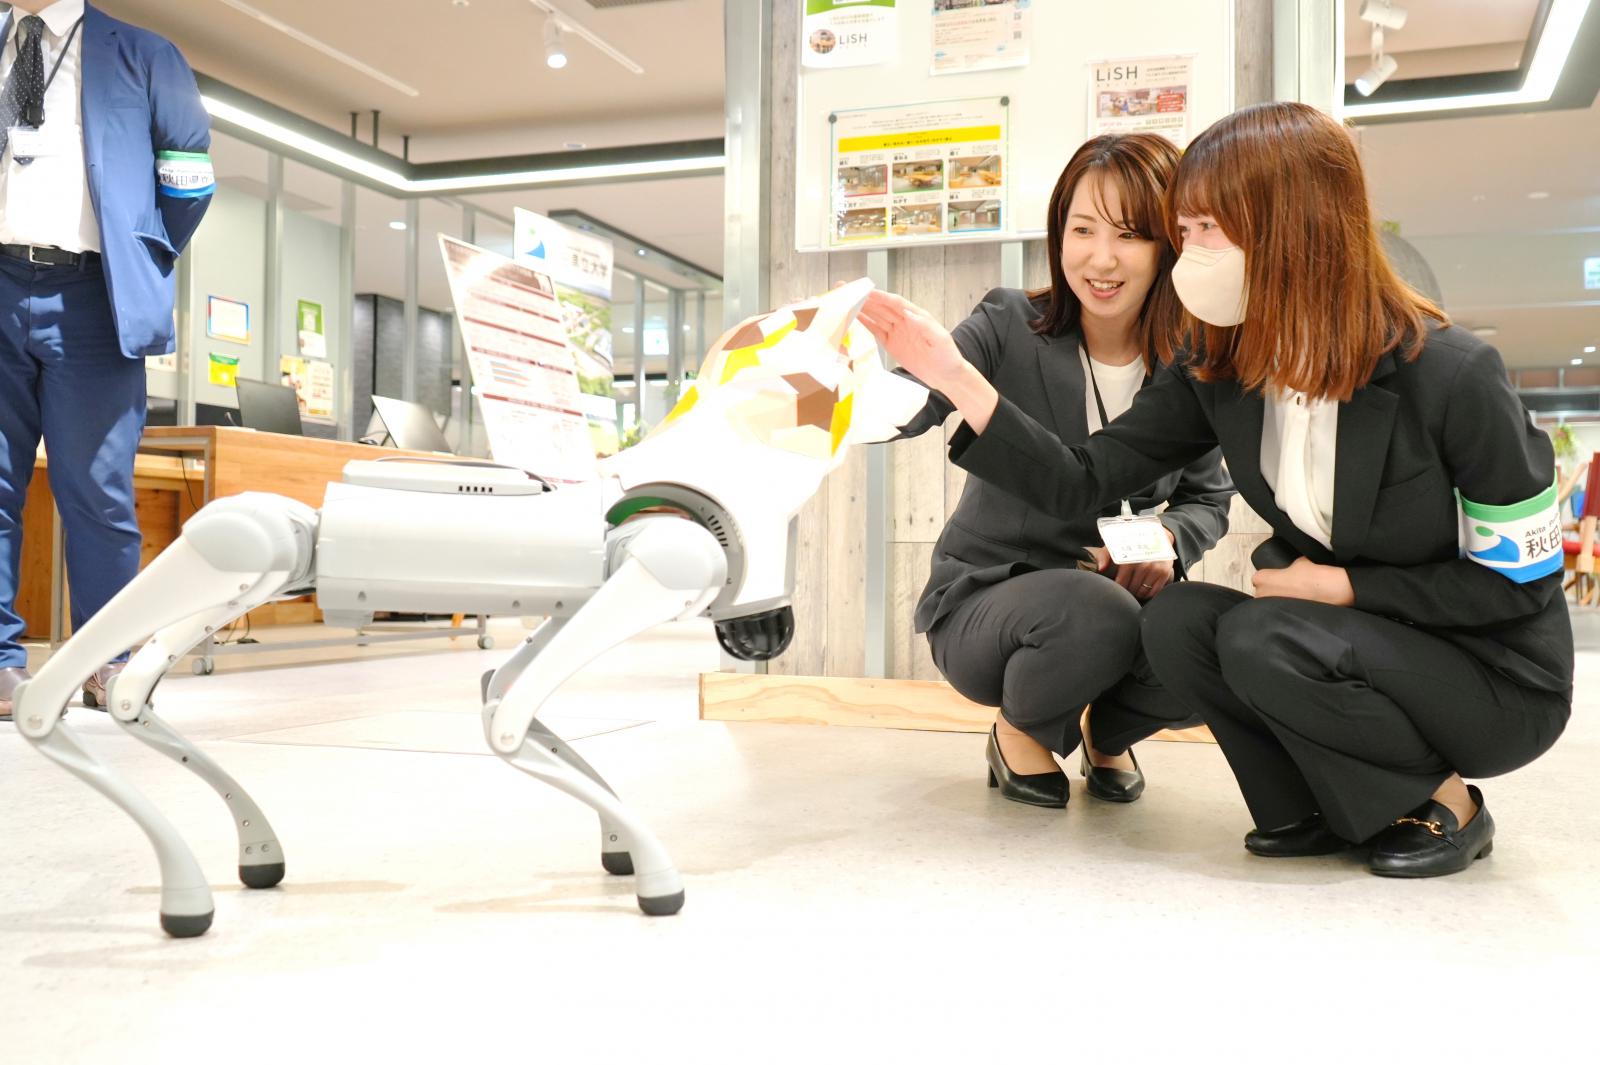
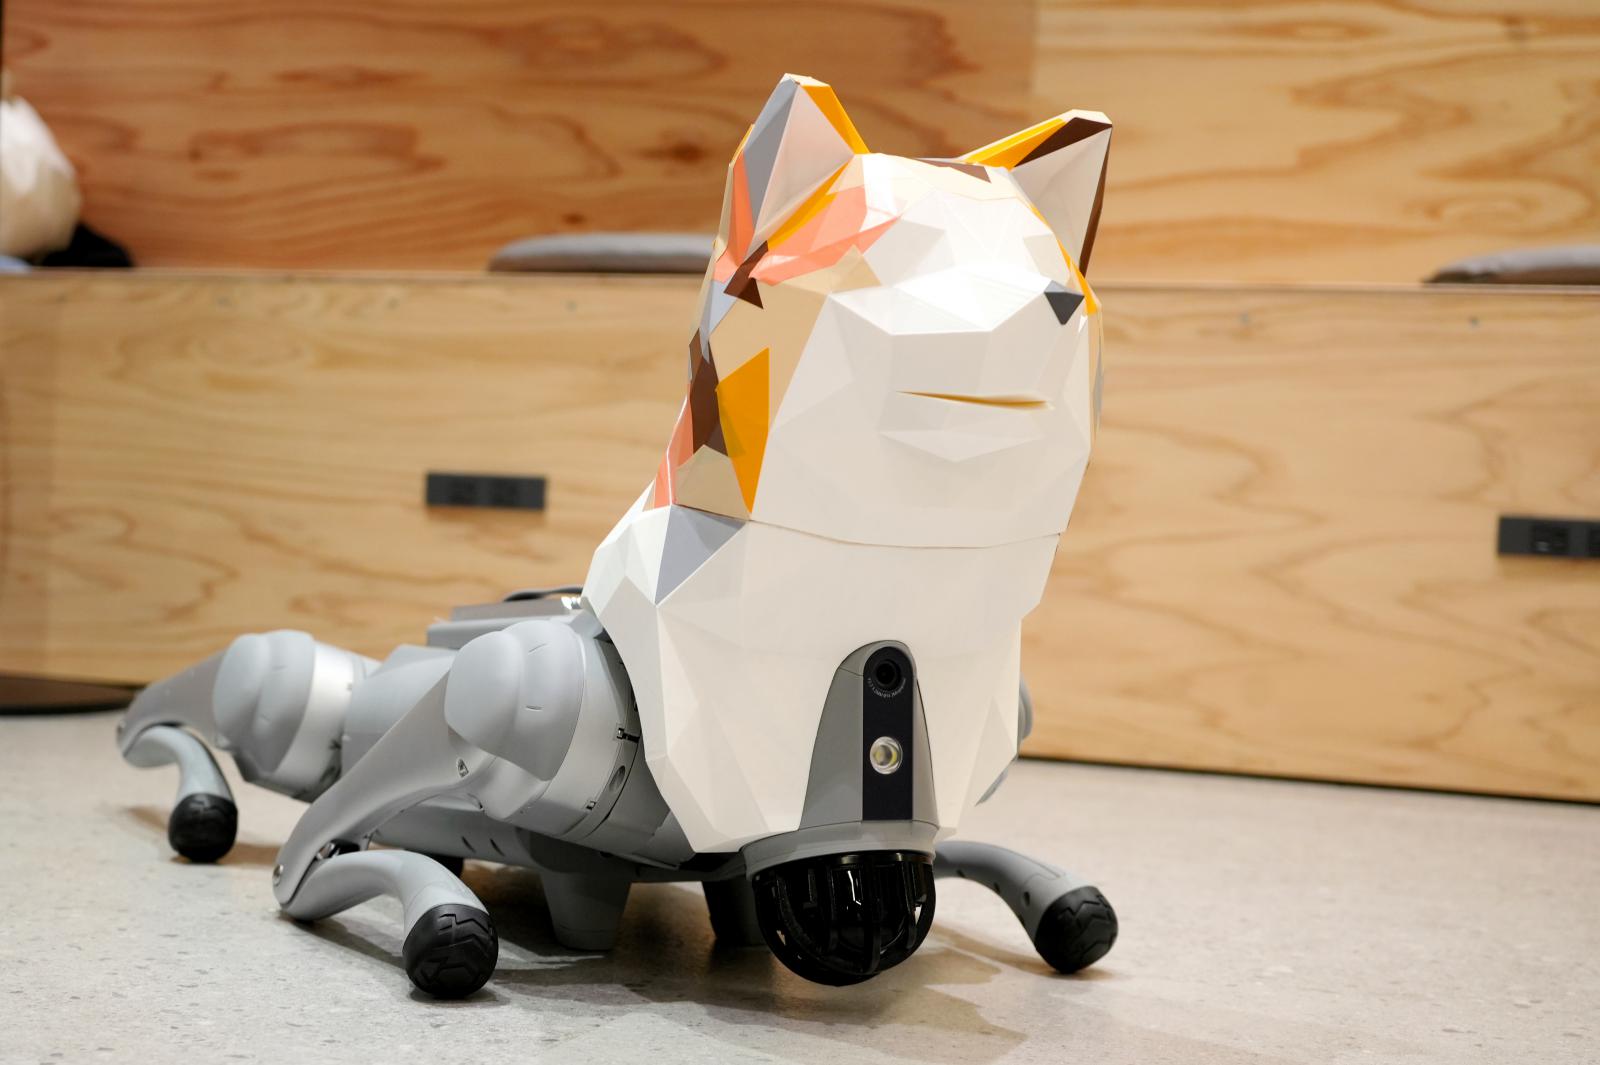
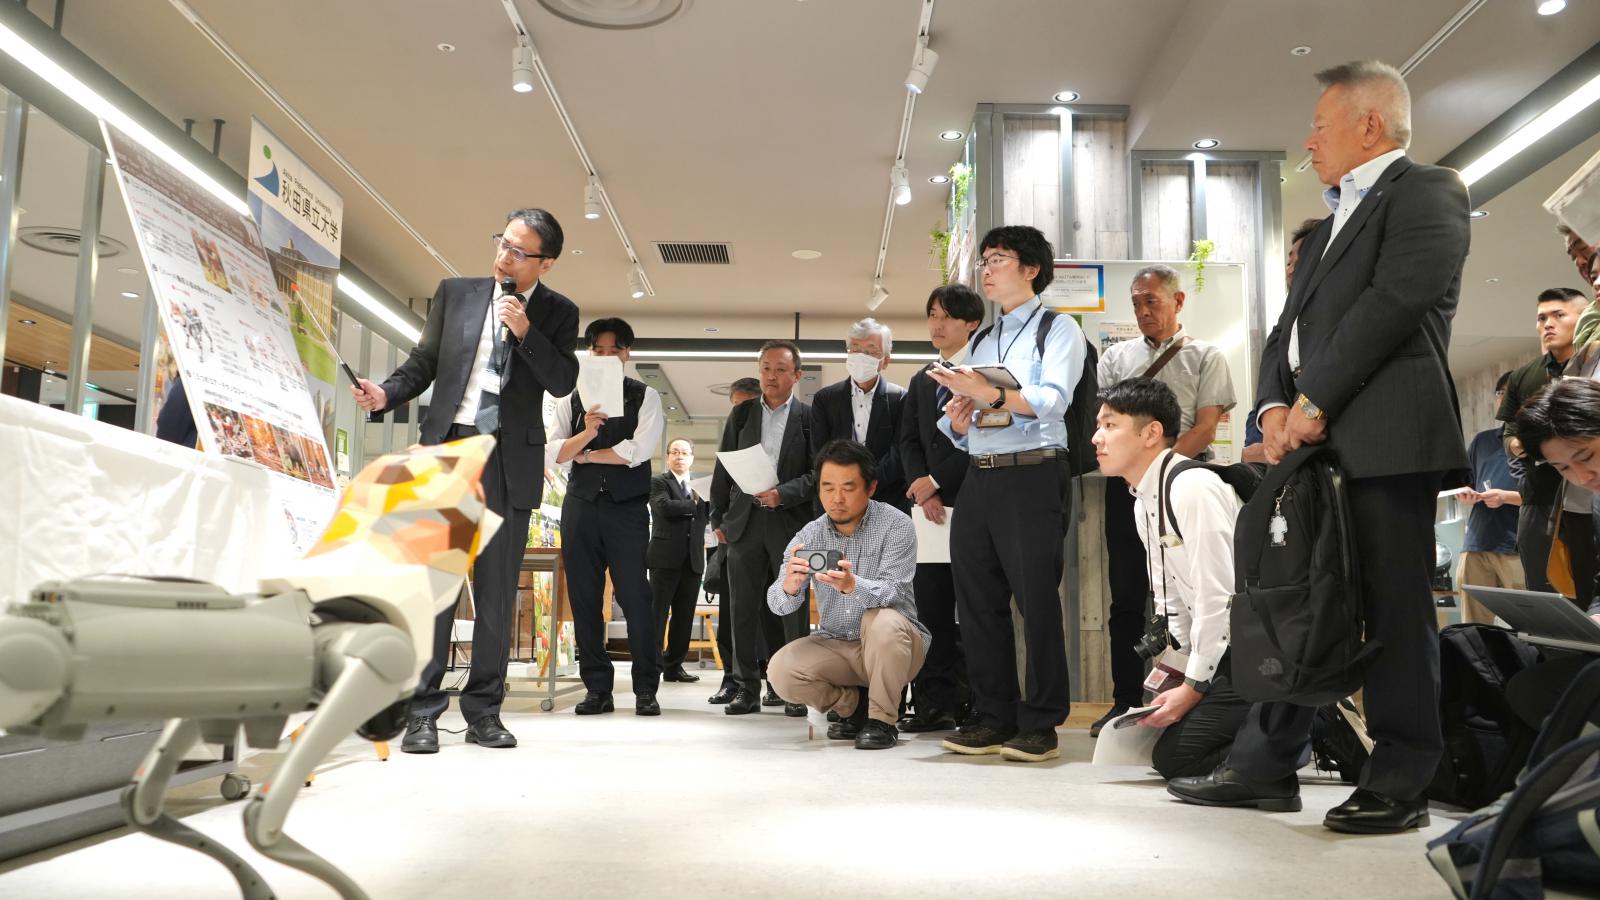
「捕獲・駆除から共生へ」を掲げ、秋田の伝統である「マタギ犬(秋田犬)」の精神を先端ロボティクスで現代に再構築。集落と奥山の間にある「緩衝地帯(バッファーゾーン)」を自律巡回し、「ここから先は人間の生活エリアである」ことをクマに恐怖心を通じて学習させ、山へと追い返す役割を担います。開発にあたっては、秋田公立美術大学(外装デザイン)、秋田県産業技術センター(3Dプリント)、秋田犬保存会・ONE FOR AKITA(挙動・意匠協力)、丸大機工・能代電工(機械加工・制御)とのオープンイノベーションを展開しています。当日はリアルな秋田犬の毛皮装束を纏った実機デモンストレーションを行い、大きな注目を集めました。今後は農地見守りや観光マスコット、プログラミング教育への展開も視野に入れています。 [コア・テクノロジー]
仮想空間での超高速強化学習による「不整地歩行能力」
LiDARおよびRGB-Dカメラを用いたリアルタイム「自律移動(SLAM)」
AIカメラ・赤外線センサーによる「リアルタイム検知」
1機が検知した際に近隣機体を無線招集して群れで対峙する「連携アクション」
唸り声・吠え声スピーカーや赤外LED眼、カプサイシンスプレーによる「多段的威嚇手段」
4. 野生動物観測共生システム「MosirVision(モシリビジョン)」
[発表者]システム科学技術学部 情報工学科 教授 猿田 和樹、教授 景山 陽一郎
アイヌ語で「大地」を意味する「モシリ」に由来する本システムは、市街地から中山間地域にかけて多数の小型エージェント端末を分散配置し、収集データをクラウドサーバーで一括解析することで、個体識別、移動経路追跡、出没予測を行う統合型ネットワークです。エージェントには、Raspberry PiにカメラとLTE通信モジュールを組み合わせた小型端末のほか、既存の防犯カメラやスマートフォンアプリを活用。エッジ側で軽量化された深層学習モデル(YOLOv8等)を稼働させてクマを即時検知し、サーバー送信およびLINE等への通知を行います。さらに、夜間赤外線映像での誤認識を防ぐため、生成AIを用いて画像をカラー化したり、または生成AIを活用して昼夜共通の視覚特徴を抽出したりする学術的アプローチを組み込んでいます。北秋田市阿仁熊牧場等の協力で学習データセットを構築し、検知精度の改善を実証済みです。現在は、端末からクマの忌避周波数音(80〜120Hz等)を発声させて侵入を防ぐ「ゾーニング機能」の実装とともに、屋外フィールドでの実証実験フェーズへ移行しています。
5. Web-GISと市民参加型アプリを融合したアーバン・ベア誘因環境の可視化と通学路安全網の構築
[発表者]木材高度加工研究所 准教授 野田 龍
[共同研究機関]日本工営株式会社(東京海上グループ)
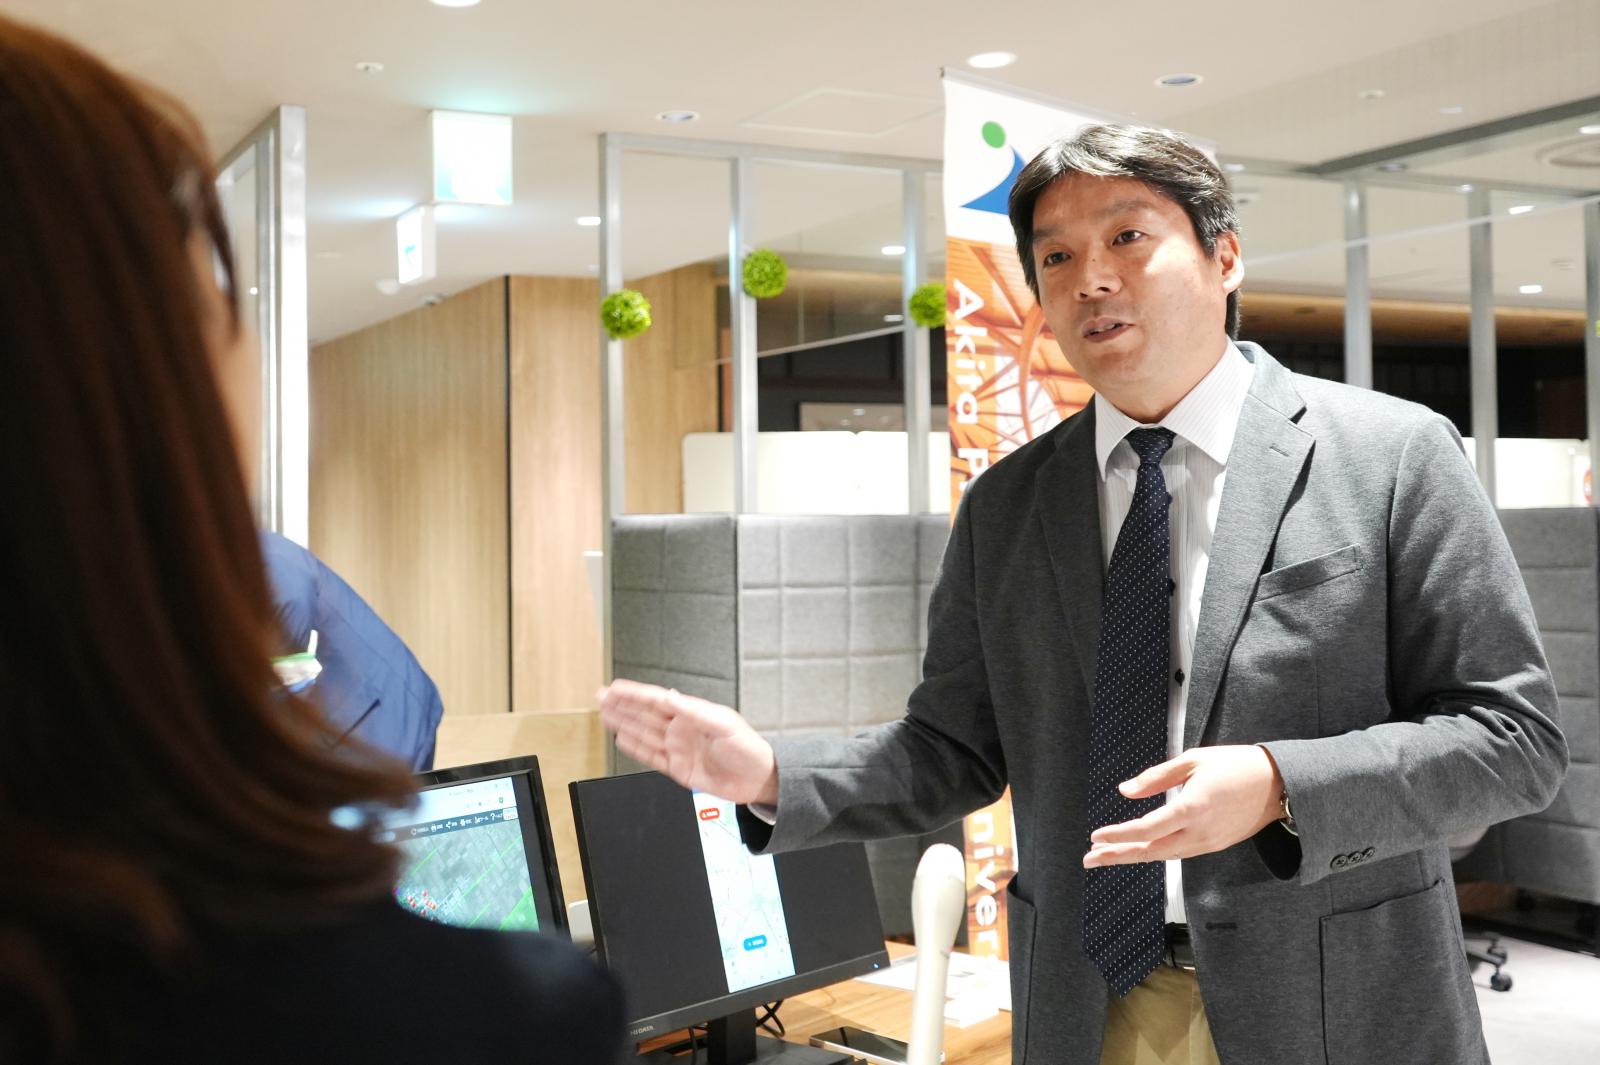
市街地へのクマ出没に対し、住民自らが事前管理(誘因防止)と即時対応(遭遇回避)に取り組むデジタルプラットフォームを構築しました。事前管理として開発した「持続可能な地域環境可視化モデル(Web-GIS)」では、秋田市立築山小学校・飯島南小学校区の住民と地域を調査し、柿や栗の果樹、ゴミ置場、茂み等の誘因物を地図上に可視化。目撃履歴と合わせ、河川や用水路などの侵入ルートも把握できます。草刈りや伐採を行った際は、住民自身がリアルタイムで地図情報を更新・消去できます。また即時対応として、GPS連動型「リアルタイム出没アラートアプリ」を開発。目撃情報が即座に対象地域の住民端末へ届くため、迅速な遭遇回避が可能です。特定の集落・町内会単位に絞って通知できるほか、離れて暮らす家族が高齢者を守るツールとしても活用できます。今年度中に両機能を完全統合し、将来は防犯や通学路の安全管理、認知症高齢者の見守りなど、地域の防災プラットフォームとしての汎用展開を目指しています。
6. 機動害獣対策装備 “ライドバオリ”(G-MATAGI)
[発表者]システム科学技術学部 知能メカトロニクス学科 教授 齋藤 敬
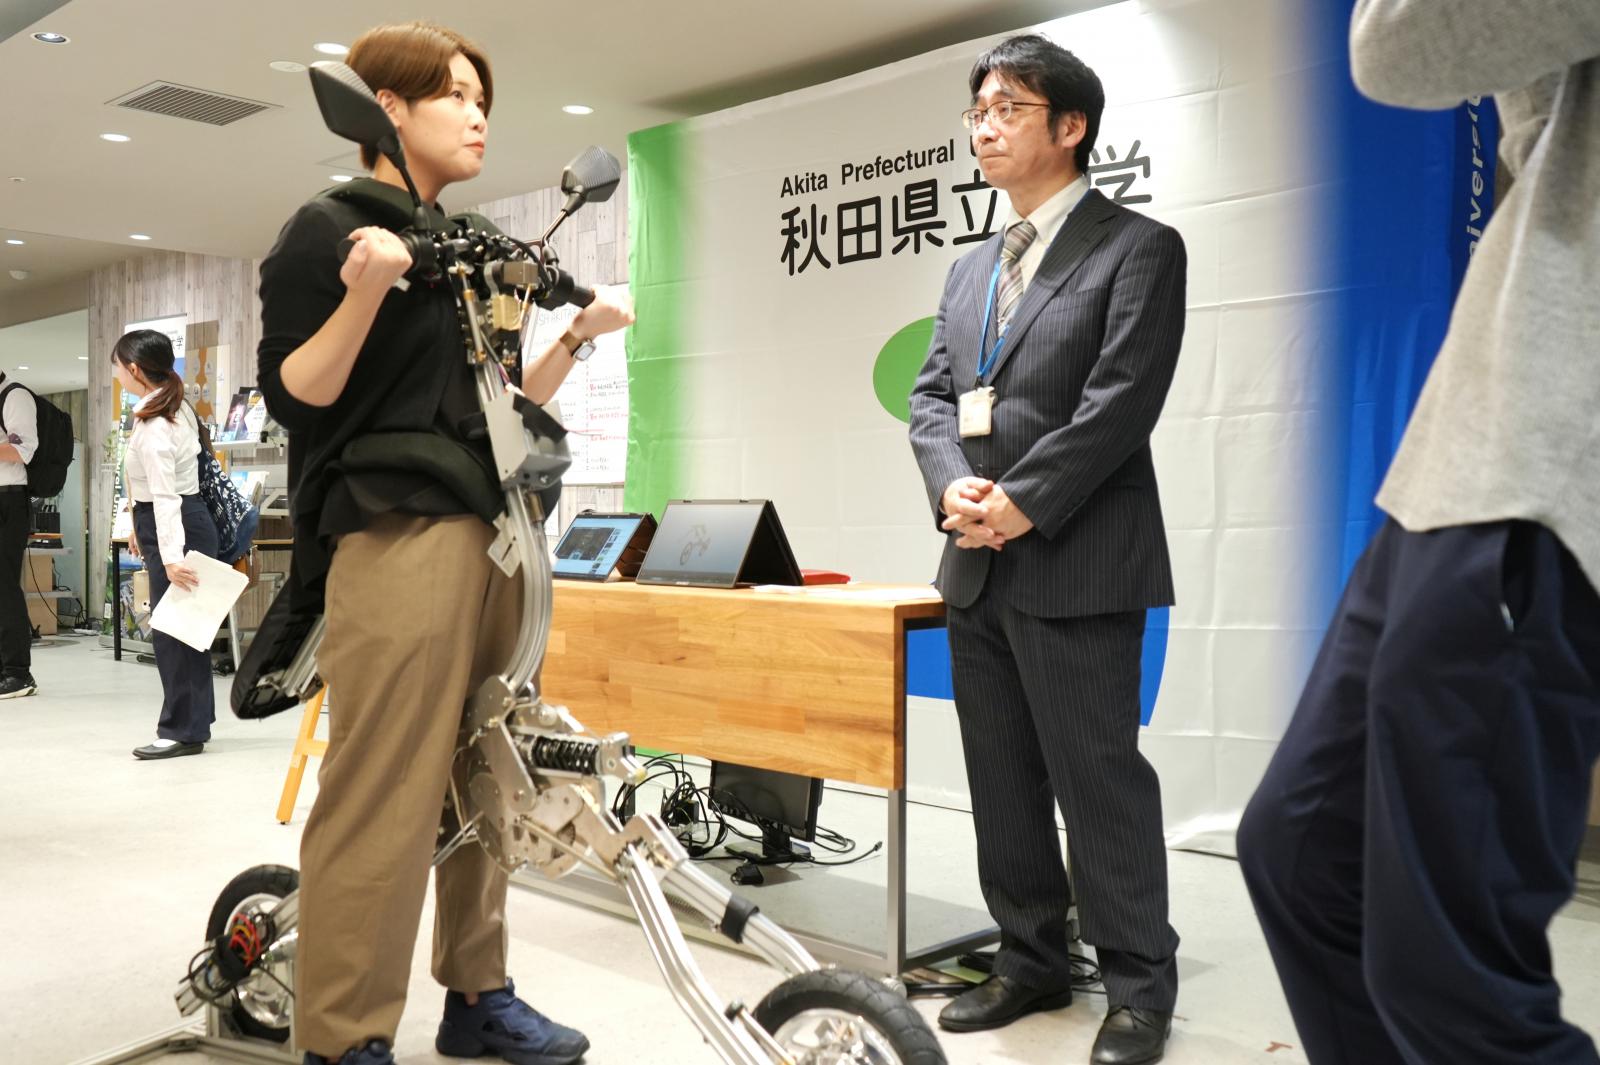
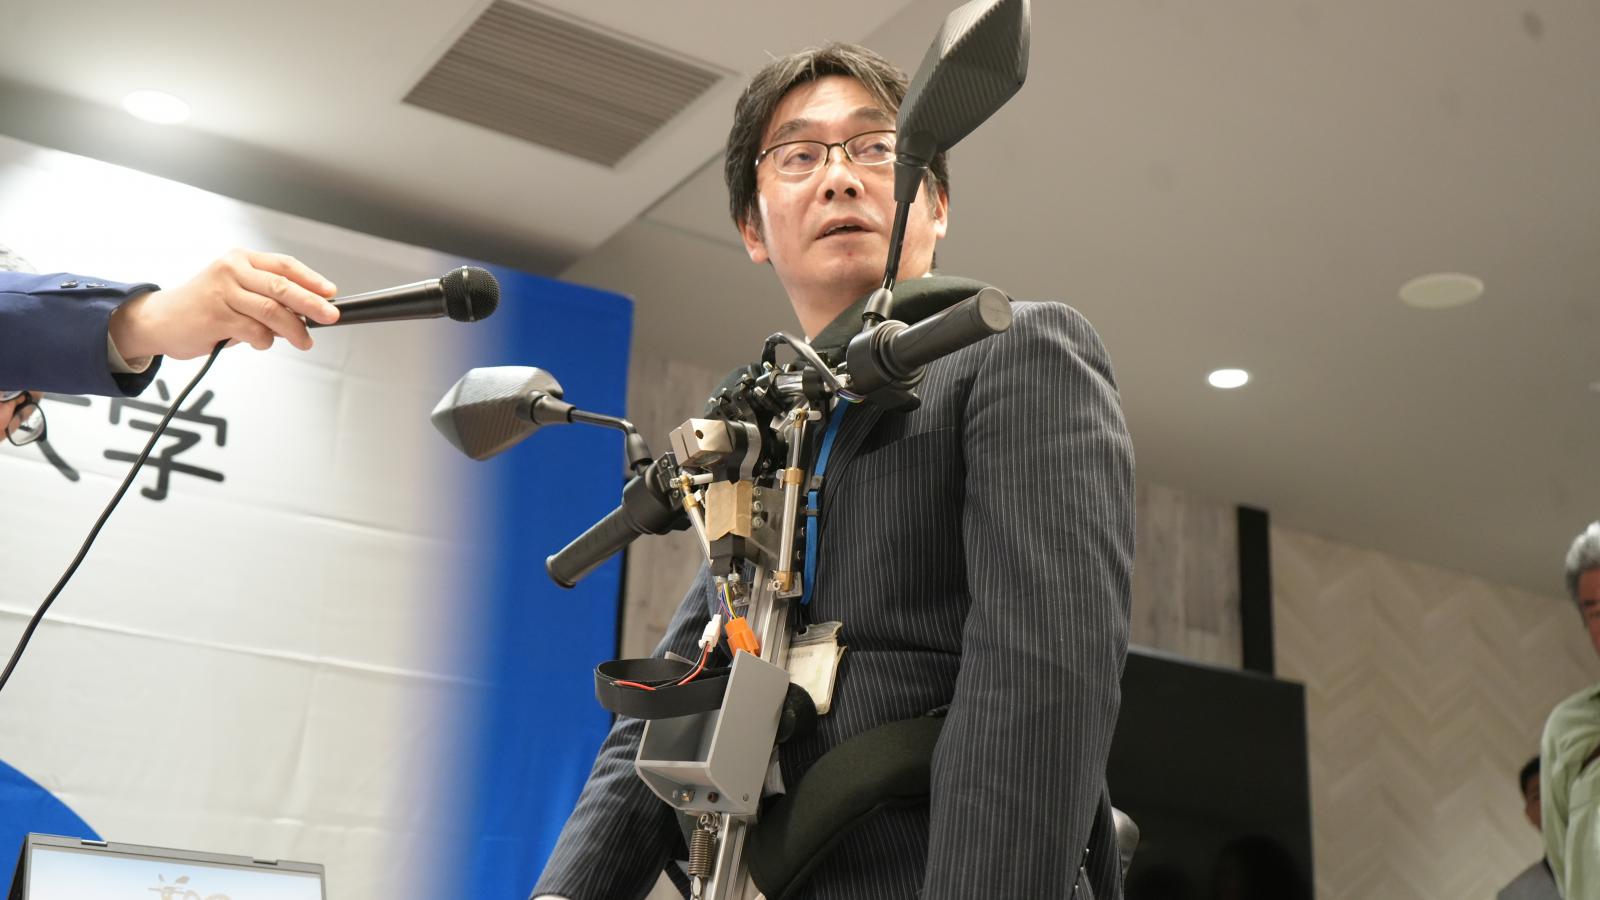
農作業現場等で時速40kmとも言われるクマに遭遇した際、人間が背中を見せずに安全かつ迅速に退避・現場対応できるパーソナルモビリティの開発を目指しています。1983年の名作アニメ『機甲創世記モスピーダ』の可変メカコンセプトに着想を得て開発がスタートしました。通常時はオフロード走行が可能な「電動バイク(走行形態)」として機能し、降車することなく「立ち乗りスクーター形態」や、搭乗者の身を守る「簡易防護ジャケット(装着形態)」へと変形が可能です。サスペンションのスライド機構とギヤ連動による車輪引き込み構造を採用することで、部品同士の干渉を防ぎながら短時間で変形を完了させます。現在は小径タイヤ化や油圧操舵の導入により、全備質量を20kg程度まで軽量化しています。今後は車輪の動力を利用した自律持ち上げ機構や、ブレーキランプ等の保安部品、各種防護ロックを追加し、今年度末までにナンバーを取得して公道走行実証を行う予定です。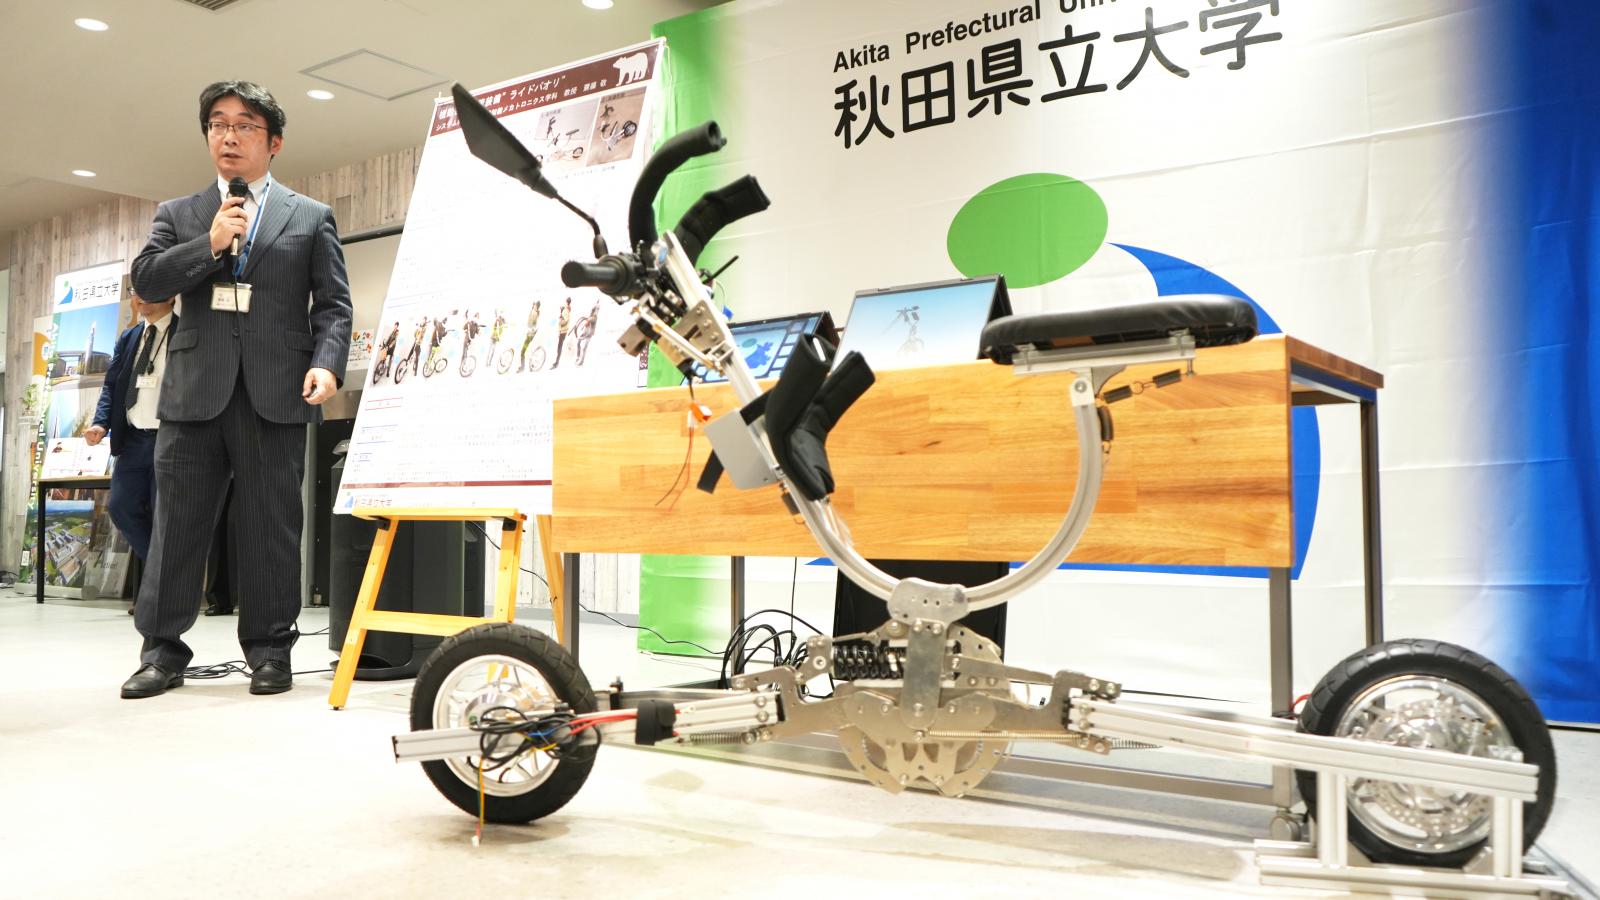
今後の展望
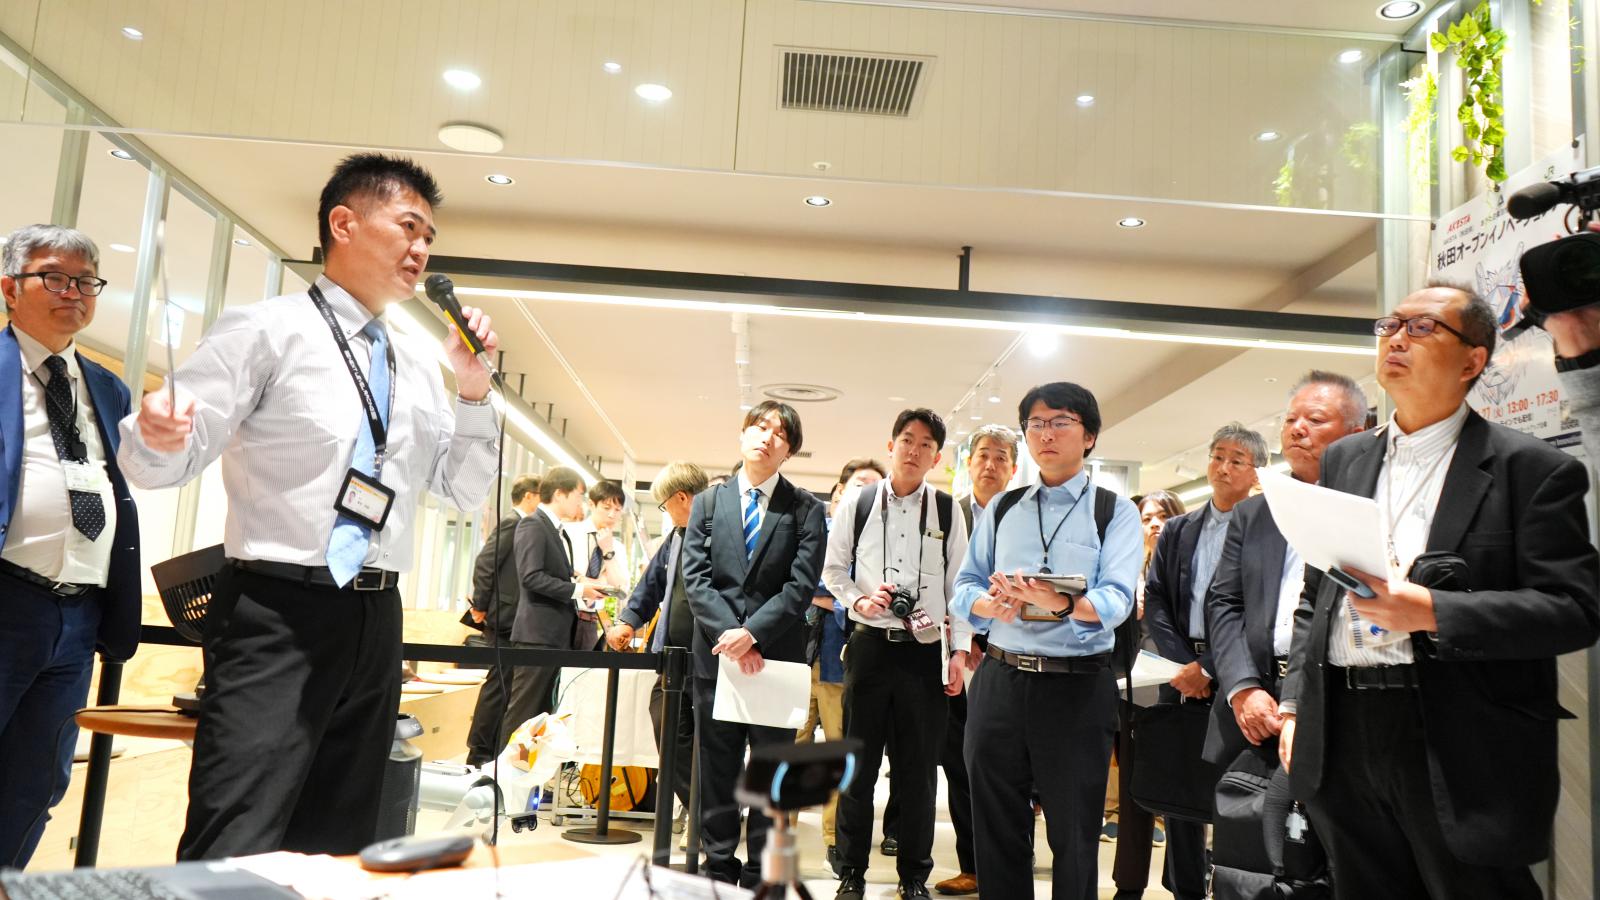
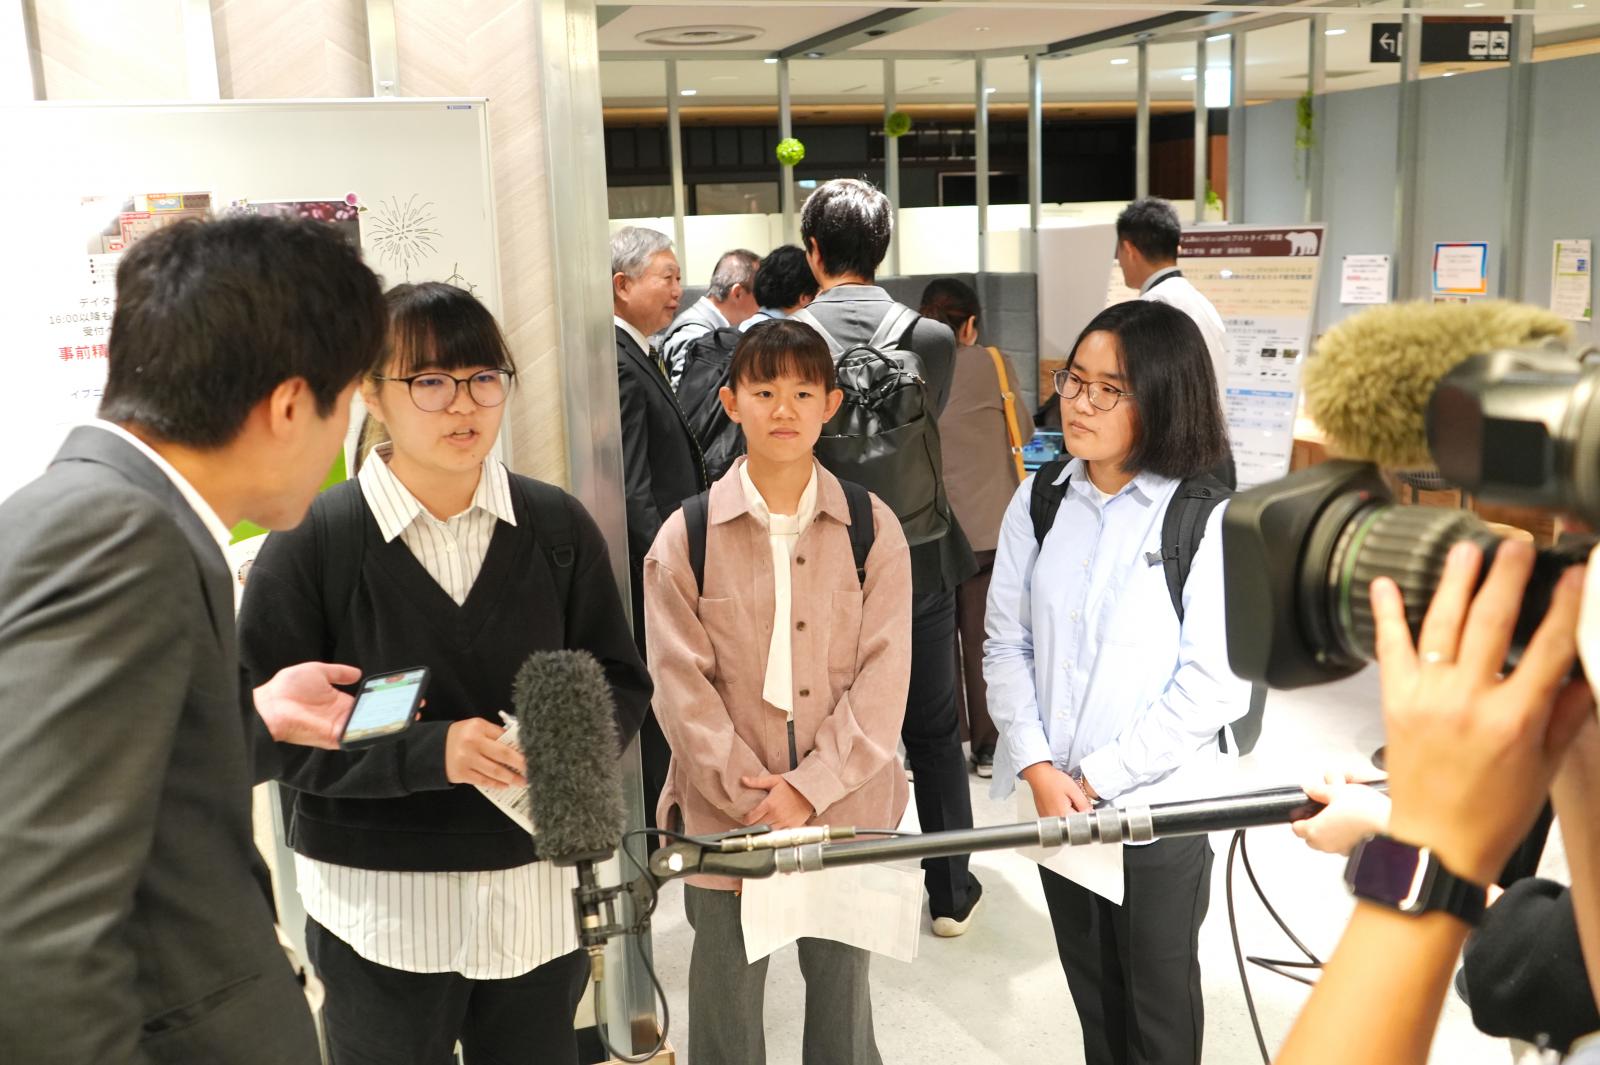
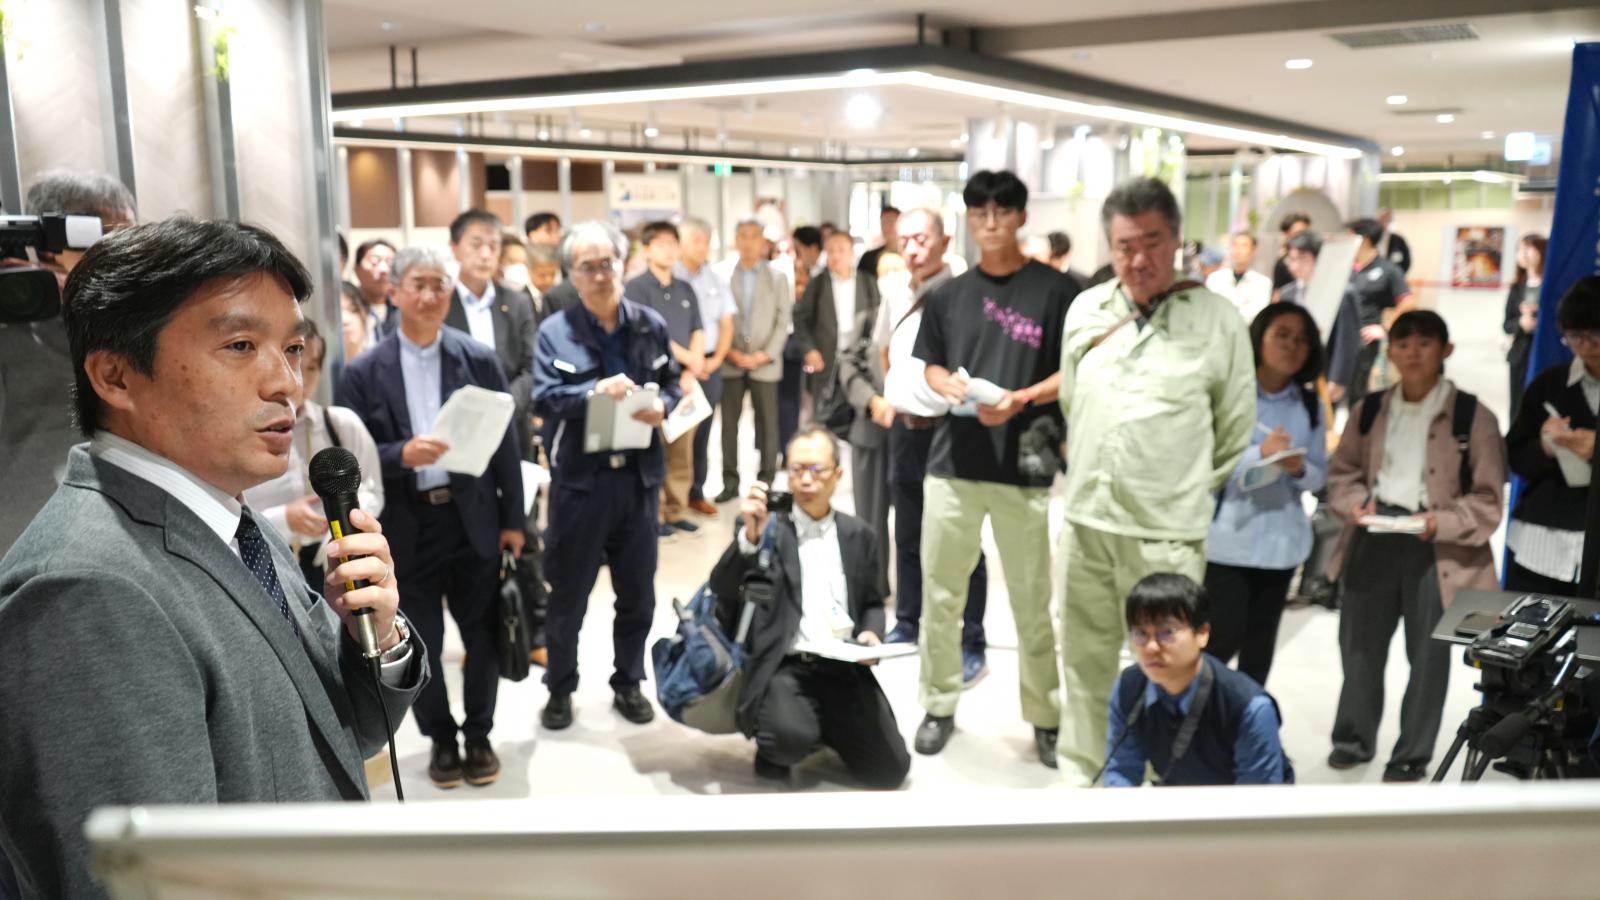
会場となったLiSH AKITAには、自治体関係者、企業、報道機関、ならびに多くの地域住民の方々が来場され、各展示ブースで熱心な意見交換が行われました。閉会後もブースでは研究者と来場者との間で活発な質疑応答や産学官連携に向けたディスカッションが繰り広げられ、大盛況のうちに終了いたしました。高田副学長は、「本日発表した6つのプロジェクトは、いずれも現場のニーズに寄り添い、学内の多様な研究領域(メカトロニクス、情報工学、農学、環境学など)を結集して生まれた成果です。試作段階から実証実験へと移行しているものも多く、今後は自治体、民間企業、地域住民の皆様との連携をいっそう深め、早期の実用化・社会実装を目指して研究開発を加速させてまいります」と今後の展望を語りました。
本学は今後も地域が直面するクマ被害という切実な社会課題に対し、先端テクノロジーの創造と地域課題の解決に向けて研究を前進させ、技術の力で人とクマが共生できる持続可能な環境づくりを目指します。ご来場いただきました皆様、誠にありがとうございました。本研究成果の実証実験フィールドの提供、共同開発・実用化に向けた協業にご関心のある自治体・企業の皆様からのご連絡をお待ちしております。
先端技術を体感:会場フォトギャラリー